跳到主要内容
Evolvant
订阅
EVOLVANT // 相物 · 进化·EMBODIED ARCHIVE

相物于微,见证机器进化

审视每一枚齿轮的咬合,记录每一次具身的跃迁。从精密传动部件、整机谱系到全球供应链,建立有据可查的工程档案。

EVOLVANT ARCHIVE // CAD LAYER 00 // FULL-FRAME APERTURE
STAGE 00 / 03APERTURE 0%
STACK-01 // COMPLETE SYSTEMSCAD LAYER 01 // KINEMATIC ENVELOPE

TOCABI 双足人形机器人整机标定
DWG 01 // HUMANOID KINEMATICS & WORKSPACELAYER 01

整机产品谱系 · 构型与运动学标定

覆盖双足人形、四足特种、工业六轴与柔性协作机器人。按全身自由度、峰值负载、续航包络与视觉导航栈建立标准化参数切面。

全身自由度分布
28 – 43 DOF
感知视锥包络
120° 固态雷达 + 双目
双臂额定负载
20 kg · ±0.05 mm
  • 全身自由度 28–43 DOF
  • 固态激光雷达 + 双目阵列
浏览整机产品库
STACK-02 // ACTUATORS & SENSORSCAD LAYER 02 // ACTUATOR SECTION A-A
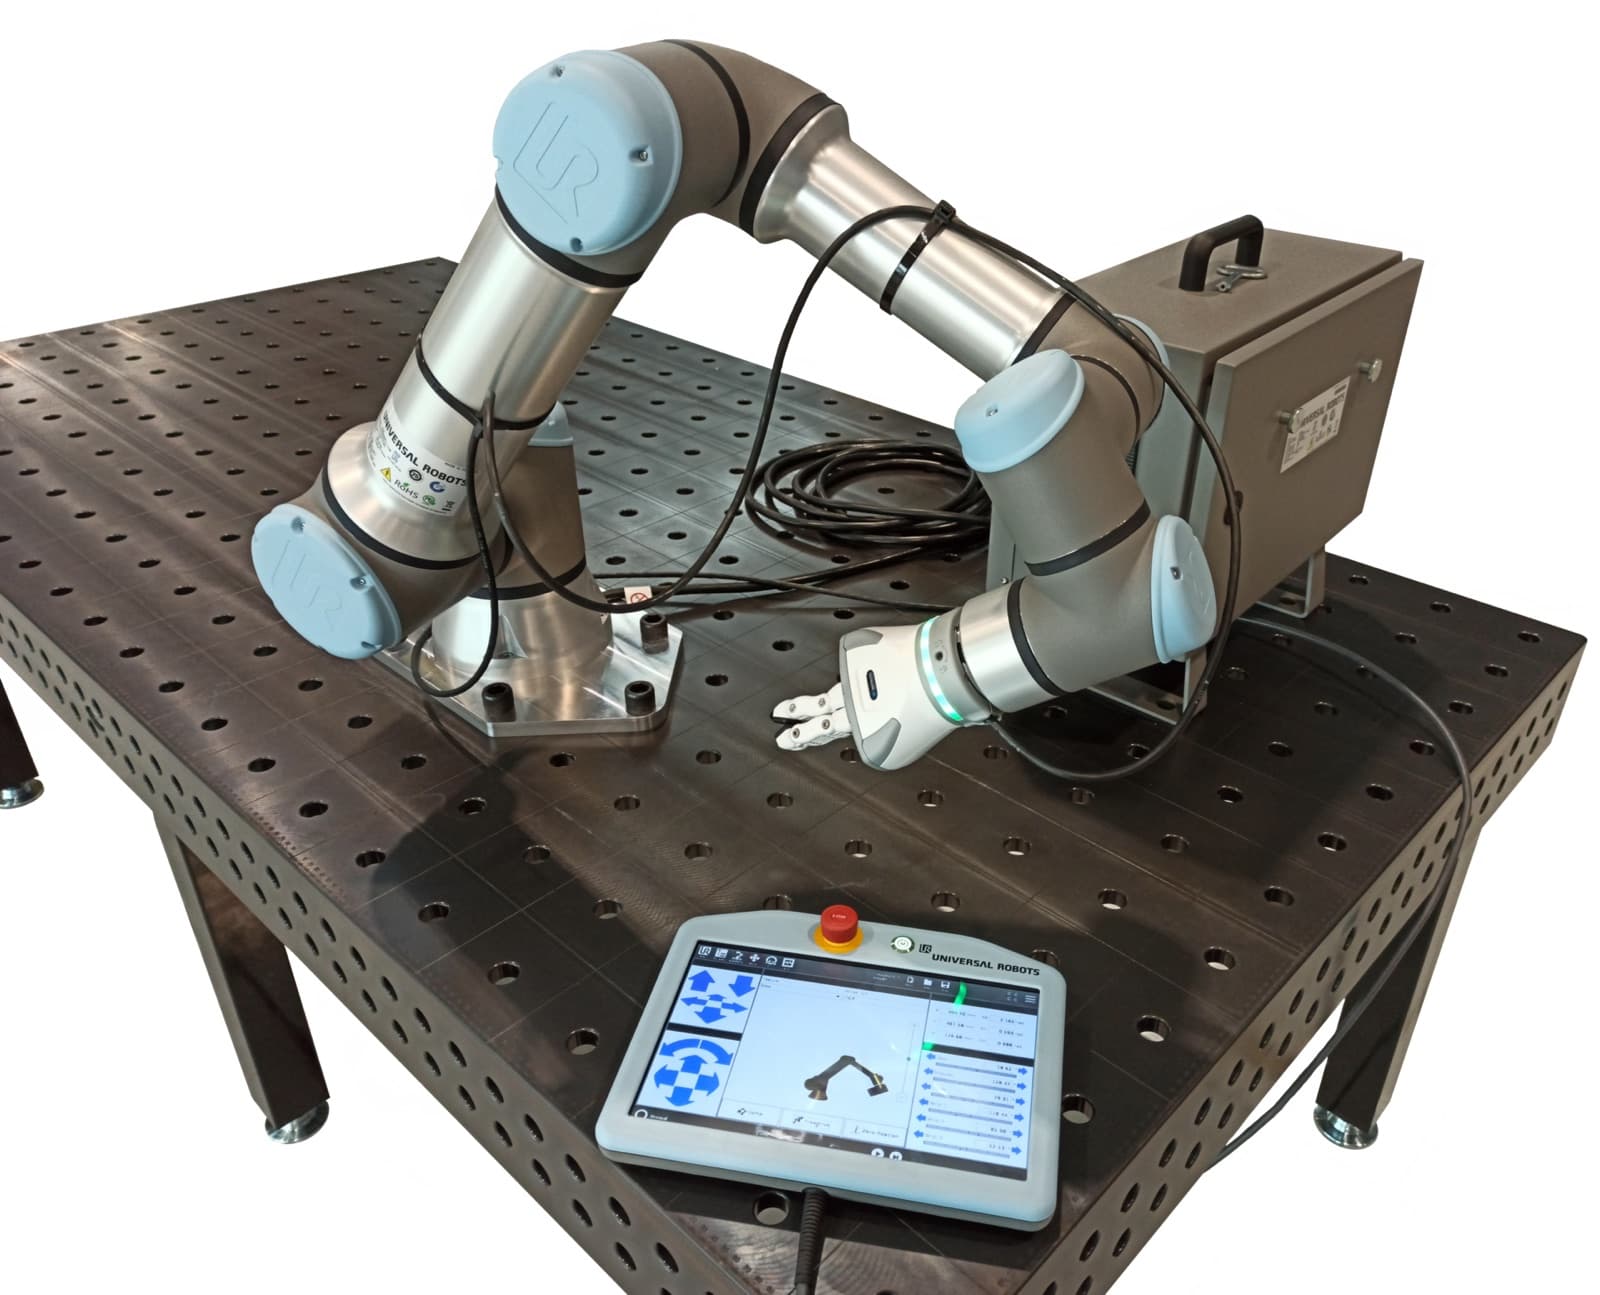
UR16e 协作机械臂高精密关节模组
DWG 02 // HARMONIC DRIVE & ROLLER SCREW CUTAWAYLAYER 02

核心零部件拆解 · 传动、力控与灵巧手

深入关节内部:对比谐波减速器背隙、行星滚柱丝杠导程、无框力矩电机转矩密度、六维力/力矩传感器串扰指标与腱绳仿生灵巧手。

精密谐波传动背隙
< 1 arcmin
行星滚柱丝杠推力
8,200 N (Lead 2.0mm)
六维力矩准度串扰
< 1.2% FS
  • 谐波减速器 <1 arcmin
  • 行星滚柱丝杠高推重比
检索核心零部件库
STACK-03 // SUPPLY CHAIN GRAPHCAD LAYER 03 // GLOBAL SUPPLY TOPOLOGY
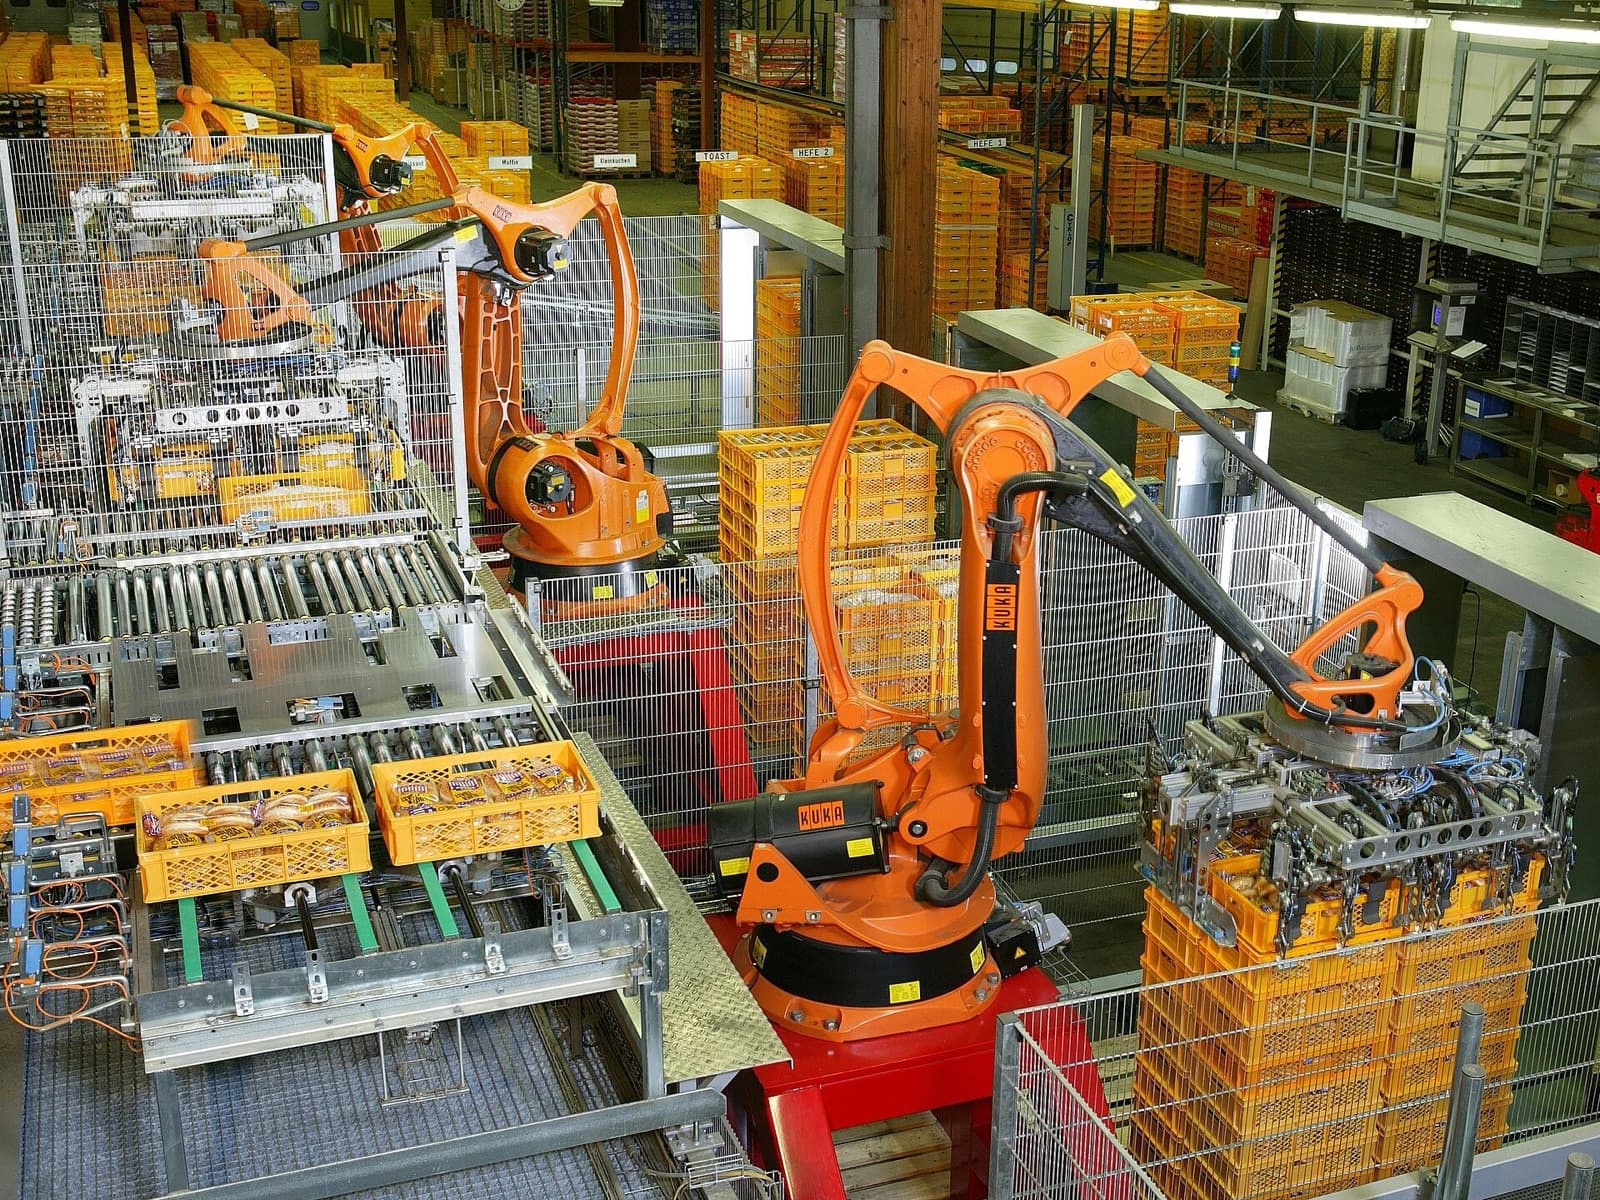
KUKA 工业机器人量产产线与供应链总成
DWG 03 // TIER-2 TO OEM SUPPLY TOPOLOGYLAYER 03

全球供应链穿透 · 本体与部件交叉索引

追踪全球机器人主机厂、核心部件 Tier-1 与科研实验室的真实配套关系、量产代工节点及资本演进路径,拒绝无出处传闻。

核心执行器 BOM 占比
52% – 64%
供应链穿透层级
Tier-2 材料 ↔ OEM 整机
证据链核验标准
环评 / 财报 / 专利交叉
  • 主机厂 ↔ 核心部件双向穿透
  • 全球研发与量产节点
查阅全球公司库

METHODOLOGY // MULTI-SOURCE CONVERGENCE

多源情报聚变:从碎片噪声到可核验事实切片

将分散在学术预印本、专利局图纸、环评公告与产线实测视频中的 6 路原始信号交叉比对,剥离夸大修辞,凝练为可追溯出处的结构化事实卡片。

SRC-01 // 论文预印本ARXIV PREPRINT

全身力控与行星滚柱丝杠线性执行器动态带宽实测

提取执行器峰值推力 8,200 N、传动效率与热衰减曲线原始数据

SRC-02 // 专利构型披露WIPO / CNIPA PATENT

腱绳-连杆混合驱动 12 自由度仿生灵巧手总成结构

锁定指尖三轴触觉阵列排布与空心杯电机减速比参数

SRC-03 // 供应链产能公告SUPPLY CHAIN FILING

精密谐波减速器与交叉滚子轴承年产 50 万套产线环评

交叉核验核心部件单价区间、良率爬坡周期与定点客户范围

SRC-04 // 产线实测视频帧FACTORY TELEMETRY

总装车间双臂协同分拣与料箱搬运连续 4 小时无故障节拍

逐帧核对倍速倍率、末端定位精度 ±0.05 mm 与换电时长

SRC-05 // 机构标准基准IEEE BENCHMARK

非结构化地形抗冲击恢复与动态步态能耗横向评测

对齐不同质量级别整机的比功耗(COT)与关节峰值扭矩

SRC-06 // 厂商技术白皮书OFFICIAL SPEC SHEET

新一代具身算力中枢(275 TOPS)与双冗余安全总线发布

剥离营销修辞,仅收录带测量条件与可复现出处的硬性指标

VERIFIED FACT SLICE // 交叉核验事实切片6 SOURCES CONVERGED

人形线性执行器与灵巧手总成:参数对齐与供应链穿透完成

经交叉比对预印本实验曲线、专利权利要求书与上游环评公告:剥离视频倍速与峰值外推修辞,锁定额定负载、传动背隙与核心部件定点关系,直接挂载至对应公司、产品与零部件档案。

SOURCE ANCHOR100% 原始出处链接
ENTITY GRAPH公司 · 整机 · 部件
CONFLICT CHECK显式标注口径差异
SIGNAL CONVERGENCE ENGINEMULTI-SOURCE CROSS VERIFICATION

CORE DESTINATIONS // ARCHIVE & INSIGHTS

四大核心通道

从每日策展的全球机器人洞察,到覆盖本体厂商、整机型号与核心零部件的结构化三库档案,点击任一通道直接进入对应专业工作台。